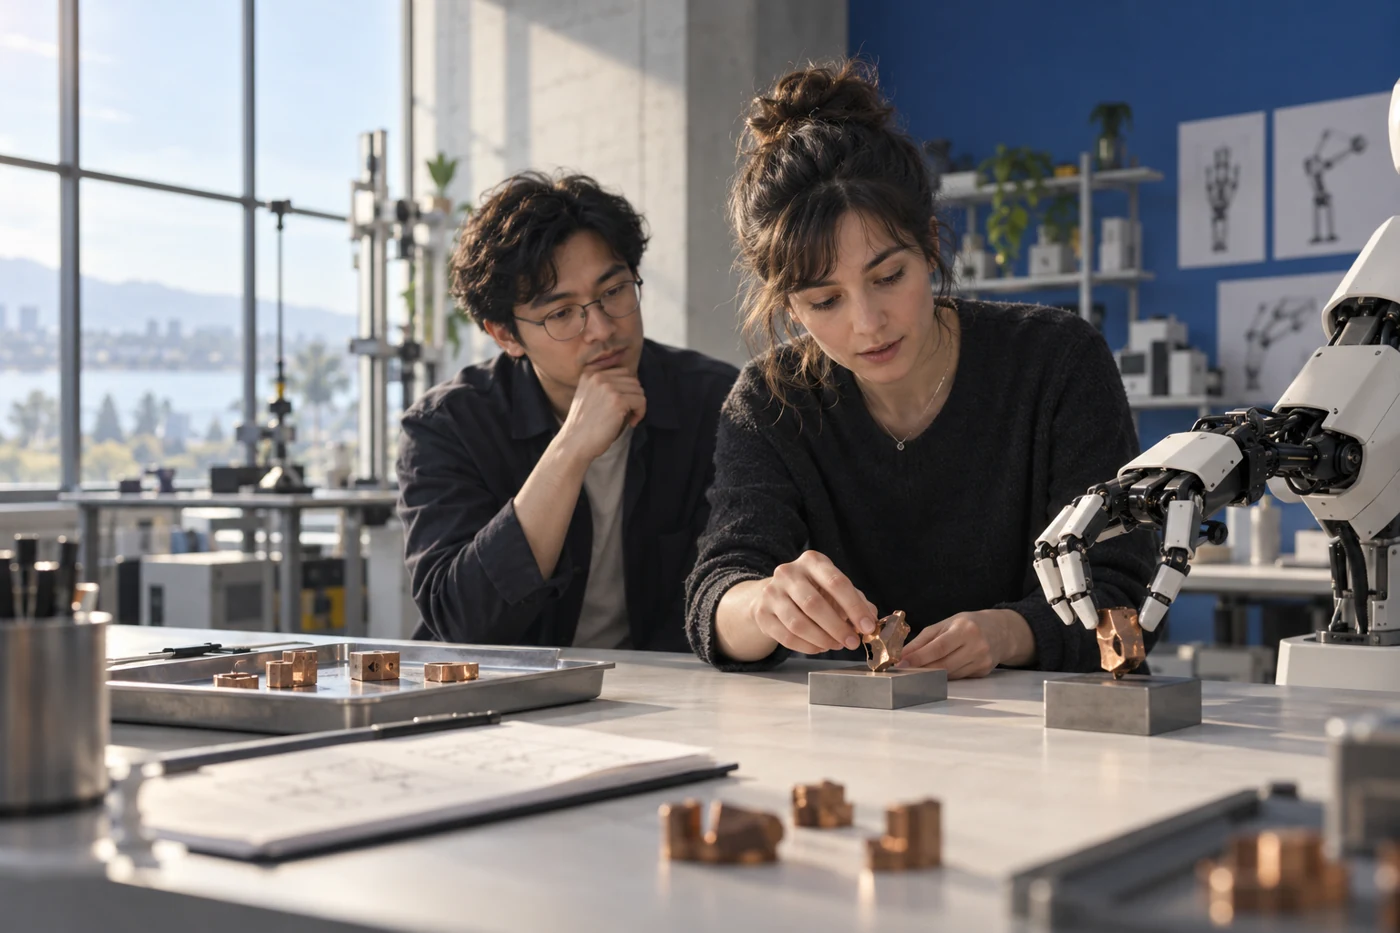
Bitten Sie jemanden, ein Glas aufzuheben, müssen Sie den Winkel seiner Hand nicht vorgeben. Die Person sieht den Gegenstand, passt den Griff an und korrigiert die Bewegung unterwegs. Für einen Roboter verlangt diese kurze Aufforderung eine Kette von Verbindungen zwischen Wahrnehmung und Handlung.
Deshalb sind alltägliche Bewegungen Gegenstand universitärer Forschung. Roboterlernen bedeutet nicht, menschliches Verständnis oder Muskelgedächtnis nachzubilden. Forschende entwickeln Methoden, die aus Sensorinformationen geeignete Handlungen erzeugen. Anschließend prüfen und vergleichen sie diese an bestimmten Aufgaben innerhalb definierter Grenzen.
Drei Fragen helfen bei der Orientierung: Woraus lernt der Roboter? Wie erzeugt er erfolgreiches Verhalten? Was geschieht in einer Situation, die er noch nie erlebt hat? Lernexperimente, europäische Testumgebungen und über Kontinente hinweg erhobene Daten bearbeiten unterschiedliche Teile dieser Fragen.
Lektion eins: aus einer Demonstration lernen
Ein Ansatz sammelt Beispiele dafür, wie Menschen Aufgaben ausführen. Steuert eine Forscherin einen Roboter aus der Ferne, können Kamerabeobachtungen und Roboterbewegungen gemeinsam aufgezeichnet werden. Ein Lernsystem nutzt diese Beispiele, um Handlungen für ähnliche Beobachtungen zu lernen. Das ist Imitationslernen. [1]
Das Projekt Mobile ALOHA von Forschenden der Stanford University untersuchte diesen Ansatz 2024 mit einer mobilen Basis und zwei Roboterarmen. Von Menschen gesteuerte Demonstrationen unterstützten Aufgaben, die Fortbewegung und Objektmanipulation verbinden. Zu den gezeigten Tätigkeiten gehörten das Einräumen eines Topfes in einen Schrank, das Rufen und Betreten eines Aufzugs sowie das leichte Abspülen einer benutzten Pfanne. Die Projektseite unterscheidet autonome Fähigkeiten von teleoperierten Demonstrationen. [2]
Diese Unterscheidung ist wichtig, wann immer wir ein Robotervideo betrachten. Menschliche Echtzeitsteuerung kann wertvoll sein, um Lerndaten zu sammeln oder Hardware zu testen. Sie zeigt jedoch nicht, dass der Roboter selbstständig handelt. Um ein Ergebnis zu bewerten, muss klar sein, wie die Bewegung zustande kam.
Für Unternehmen eröffnet sich damit ein Weg, Erfahrungswissen systematischer aufzuzeichnen. Was macht ein Beispiel nützlich? Wie wird Aufgabenerfolg definiert? Wie werden ungewöhnliche Situationen behandelt? Erfahrene Beschäftigte sind eine wichtige Wissensquelle, wenn festgelegt wird, welche Arbeit ein Roboter lernen soll.
Lektion zwei: mehrere Wege zur Bewegung
Wir können von rechts oder von links nach einem Glas greifen. Eine erfolgreich ausgeführte Aufgabe kann mehrere Bewegungswege haben. Diese Vielfalt abzubilden hilft einer Lernmethode, geeignetes Verhalten zu erzeugen.
Diffusion Policy nutzt Diffusionsmodelle zur Erzeugung von Roboterverhalten. Ausgehend von der beobachteten Szene entsteht schrittweise eine Handlungssequenz; mit neuen Beobachtungen wird der Plan aktualisiert. Eine „Policy“ bezeichnet in diesem Zusammenhang eine erlernte Regel, die Beobachtungen mit Handlungen verknüpft. Die Arbeit umfasst Experimente mit realen Robotern ebenso wie Simulationen. [3]
Alltagsnah ausgedrückt berechnet das System eine kurze Bewegungsfolge, statt sich zu Beginn auf einen einzigen Motorbefehl festzulegen. Mit neuen Informationen kann es die folgenden Schritte überarbeiten. Das beschreibt eine rechnerische Beziehung zwischen Beobachtung und Handlung, kein menschenähnliches Denken. [3]
Leistung in einem Forschungstest und die Fähigkeit, den ganzen Tag eine Dienstleistung zu erbringen, müssen getrennt bewertet werden. Geschwindigkeit, Hardwaregrenzen, unerwarteter Kontakt und Ereignisse außerhalb der vorgesehenen Aufgabe bedürfen im praktischen Einsatz weiterer Untersuchungen. Wissenschaftlicher Erfolg kann dafür einen starken Ausgangspunkt bieten.
Lektion drei: dieselbe Aufgabe in einem anderen Raum
Generalisierung bedeutet in der Robotik unter anderem, ob eine im Labor gelernte Bewegung auch in einer anderen Küche funktioniert. Arbeitshöhe, Kamerawinkel, Beleuchtung und Objektform können sich verändern. Unterschiede, die einem Menschen geringfügig erscheinen, können die Grenzen erlernten Verhaltens sichtbar machen.
DROID wurde 2024 als gemeinschaftlicher Forschungsdatensatz vorgestellt, der die Vielfalt von Trainingsbeispielen erhöhen soll. Das Projekt umfasst etwa 76.000 Roboterdemonstrationen in 564 Szenen und 86 Aufgaben, gesammelt in Nordamerika, Asien und Europa. Das Team berichtet aus eigenen Experimenten über eine höhere Robustheit gegenüber Szenenänderungen und eine verbesserte Aufgabenleistung. Daten, Trainingscode und eine Anleitung für den Hardwareaufbau werden bereitgestellt. [4]
Diese Zahlen bedeuten nicht, dass Roboter überall arbeiten können. Sie veranschaulichen die Rolle vielfältiger Daten in der Forschung. Unsere praktische Frage lautet: Wie ähnlich ist die Trainingswelt eines Systems dem Ort, an dem es später arbeiten soll? Ein Wert des Pilotbetriebs liegt darin, diesen Abstand sichtbar zu machen.
Unternehmen können zur künftigen Forschung mehr beitragen als den Kauf von Geräten. Aufgabenbeispiele mit klaren Einwilligungen und Nutzungsbedingungen, Testszenarien und Fehlerprotokolle können ebenfalls helfen. Eine Zusammenarbeit sollte von Anfang an Erhebungskosten, die Rollen der Beschäftigten und die Frage klären, welche Informationen geteilt werden dürfen.
Europas Beitrag: den Test näher an die Realität bringen
Ein weiterer Weg des Roboterlernens verbessert Verhalten anhand von Rückmeldungen zu Ergebnissen. Beim Reinforcement Learning, dem bestärkenden Lernen, versucht das System, sich im Hinblick auf ein definiertes Ziel zu verbessern. Simulation bietet Raum, unterschiedliche Bedingungen auszuprobieren. Die Übertragung auf einen physischen Roboter verlangt jedoch Tests. Der Kurs Robot Learning der ETH Zürich behandelt Imitationslernen und bestärkendes Lernen ebenso wie Simulation und Anwendungen mit realen Robotern. [1]
Das 2024 in Deutschland gestartete Robotics Institute Germany verbindet Hochschulen und außeruniversitäre Forschungseinrichtungen. Die Gründungsmitteilung beschreibt ein von der Technischen Universität München geführtes Netzwerk, das Forschung, Infrastruktur, Bildung und Technologietransfer zusammenführt. Zu den Beiträgen des DFKI gehören Testumgebungen in Bremen und Infrastruktur für die Produktionsforschung in Kaiserslautern. [5]
Ein solches Netzwerk ermöglicht es, miteinander verbundene Probleme gemeinsam zu prüfen. Die Leistung eines Algorithmus, die Informationen eines Sensors und das physische Verhalten einer Maschine bedingen einander. Beim Transfer in ein Unternehmen kommen Wartungsregelungen, Anwenderschulung und die Anbindung an vorhandene Prozesse hinzu. Diese Zusammenhänge in messbare Versuche zu übersetzen, ist eine praktische Anwendung wissenschaftlicher Methodik.
Die Prüfung außerhalb des Labors
Wenn das nächste Mal ein Roboter Schlagzeilen macht, helfen drei Fragen: Welche Aufgabe wurde tatsächlich gezeigt? Wie wurde menschliche Unterstützung eingesetzt? Unter welchen wechselnden Bedingungen und innerhalb welcher Grenzen wurde Erfolg gemessen? So lässt sich die Innovation klarer verstehen.
Hochschulen vermitteln Fähigkeiten, die dem Alltag nahe sind: greifen, ablegen, einen Weg finden und eine Situation neu bewerten. Ein großer Teil der weiteren Forschung wird sich damit befassen, diese Fähigkeiten zu verbinden und in unterschiedlichen Umgebungen zuverlässig einzusetzen. Ihr Tempo und ihre Reichweite lassen sich noch nicht auf einen einzigen Zeitplan reduzieren.
Ein Roboter, der bei einer Bitte um Hilfe weiß, wo er anfangen soll, wäre ein erheblicher Fortschritt. Ebenso wertvoll ist die Klarheit darüber, was er bei veränderten Bedingungen leisten kann und wo er Unterstützung benötigt. Der Weg vom Labor in unser Leben führt durch die Details gewöhnlicher Arbeit.
Quellen und weiterführende Informationen
Eine Publikation der GappAI GmbH. Analysen, Unternehmensperspektiven und konzeptionelle KI-Illustrationen sind entsprechend gekennzeichnet.
Redaktion & Standards · Fehler meldenSetzen Sie das Gespräch mit GappAI fort.
Über Ihren Betrieb sprechen ↗