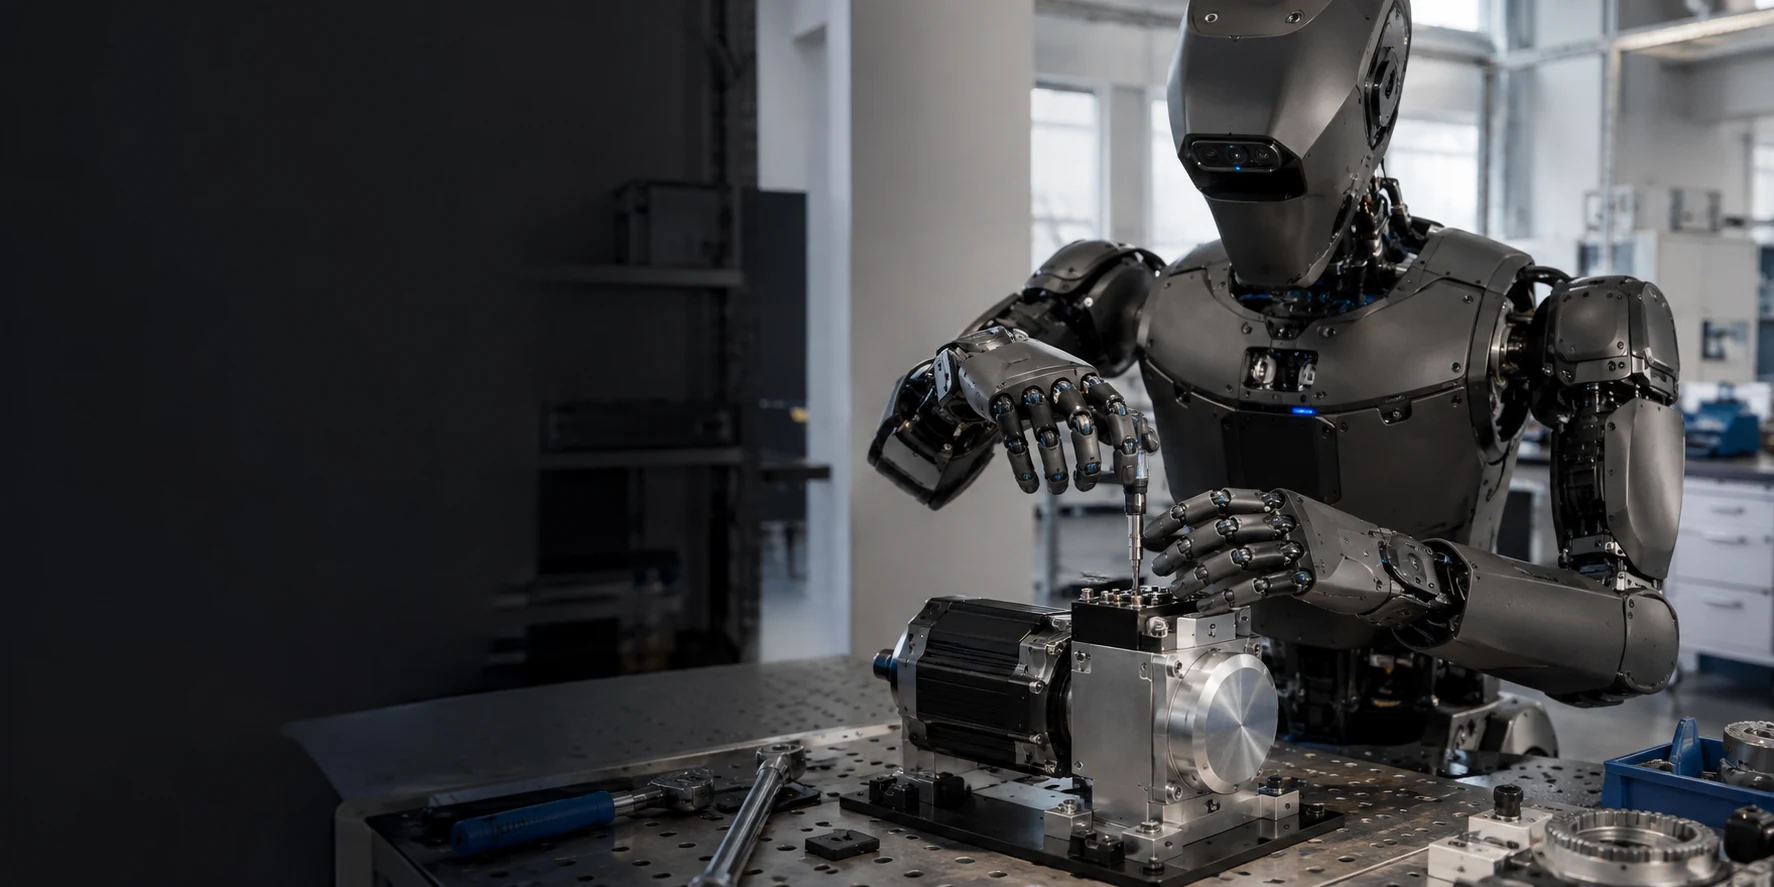
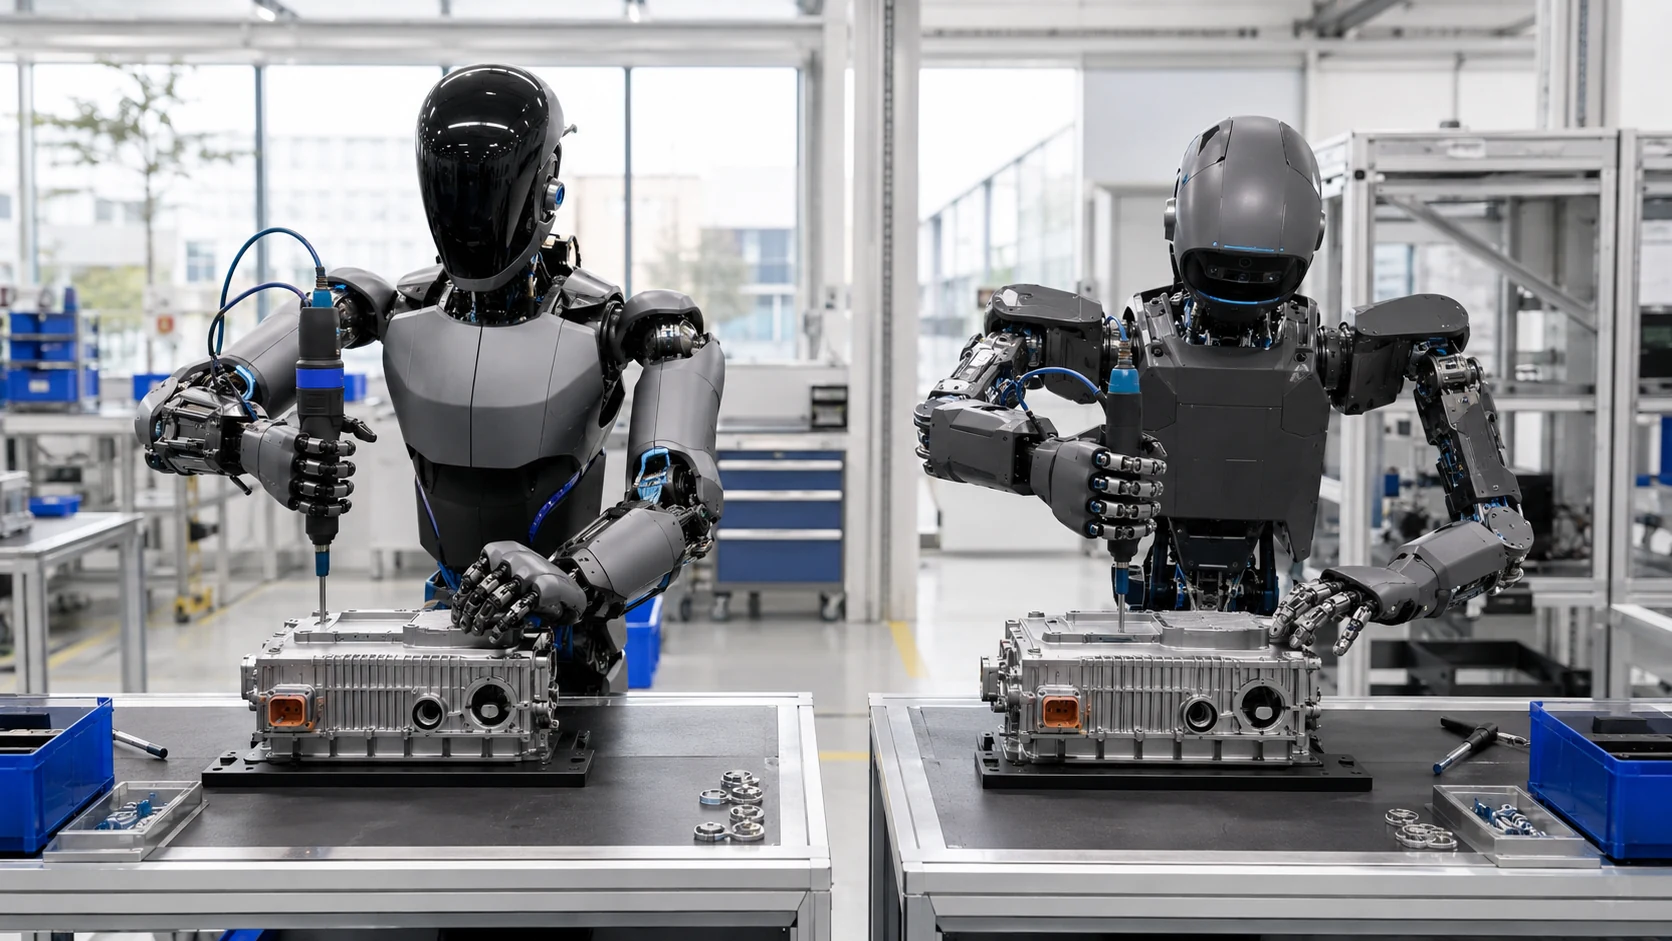
GappAI Skills ist der Intelligenz- und IP-Kern der Plattform. Er überführt geregelte menschliche und robotische Daten in trainingsbereite Datensätze, Policies, Evaluationen und wiederverwendbare professionelle Roboterfähigkeiten.
Einmal entwickeln. Sorgfältig validieren. Wiederholt anpassen.
Viele Robotikprojekte beginnen immer wieder bei null. Die GappAI Skill Library ist unsere langfristige Produktausrichtung, um projektspezifisches Engineering in wiederverwendbare Physical-AI-Werte zu überführen.
Sie wird nicht als heute verfügbare Produktliste dargestellt. Fähigkeiten gelangen erst mit klaren Nachweisen, unterstützter Hardware und dokumentierten Betriebsgrenzen in die Bibliothek.
02 / Proprietäre Systemarchitektur
Arbeit strukturieren.
Intelligenz wiederverwenden.
Drei zusammenhängende Technologiebausteine bilden GappAIs geplanten IP-Kern. Sie verbinden menschliches Fachwissen mit konfigurationsgebundener Roboterfähigkeit — ohne einen Hersteller zum Zentrum des Systems zu machen.
GappAI / Work-to-skill architectureArchitekturspezifikation / In Entwicklung
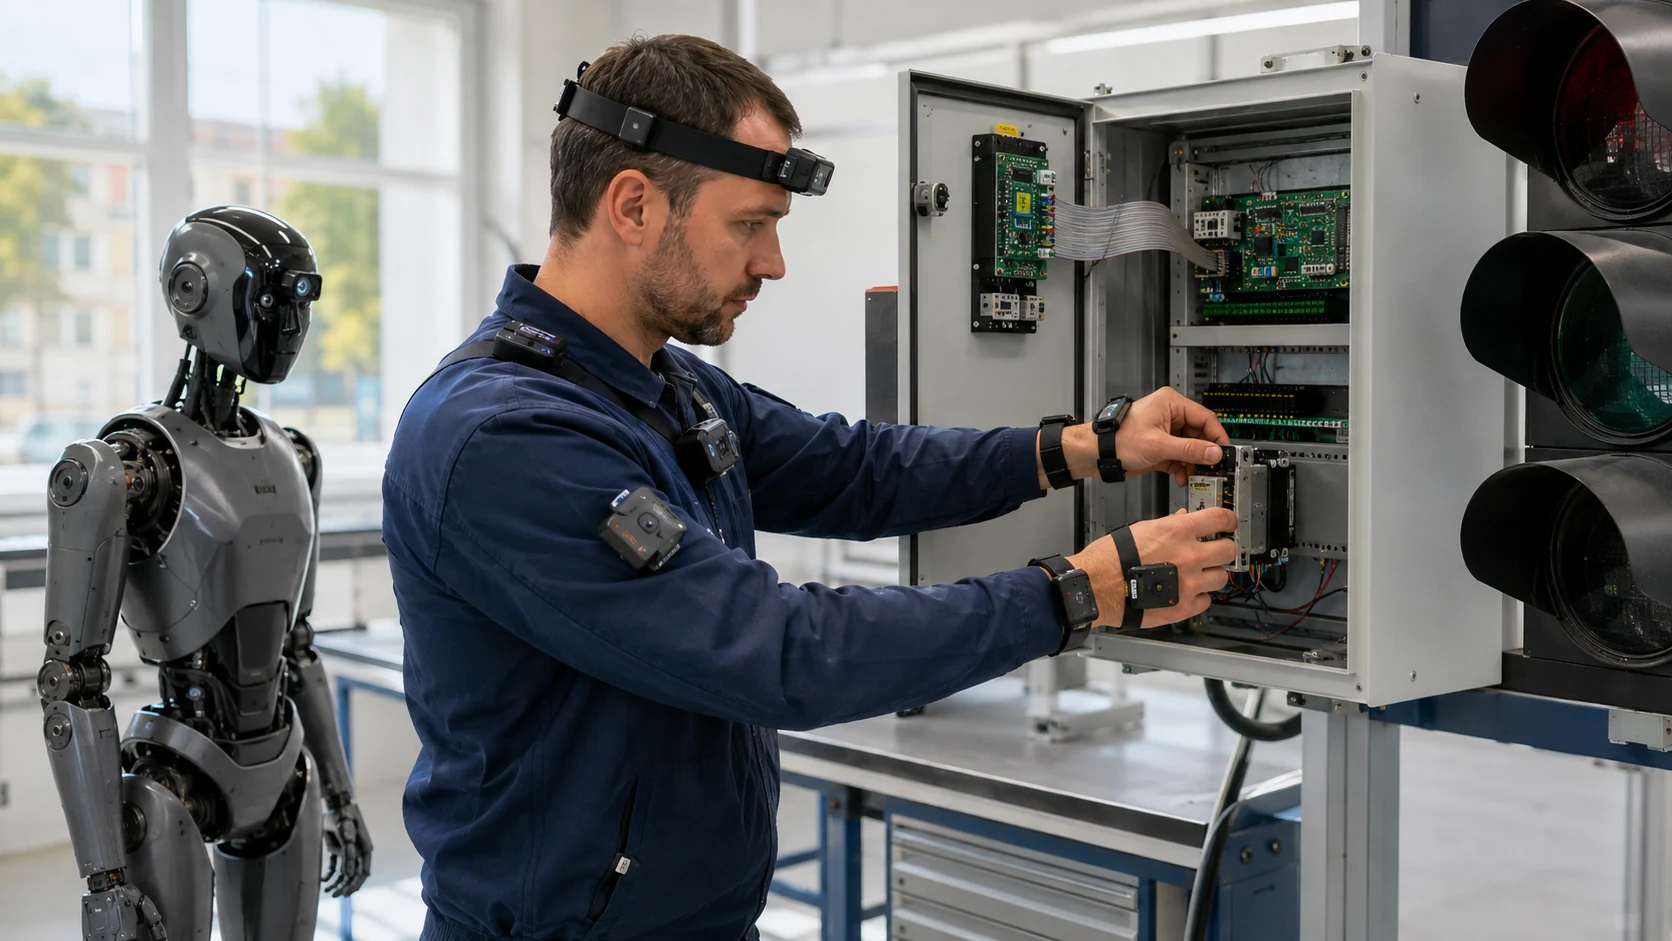
Eingang · GappAI Capture
Passive Erfassung von Facharbeit
Instrumentierte Demonstrationen
Teleoperation & Korrekturen
Robotische Betriebsdaten
01 / Arbeitsmodell
Work Graph
Aus Beobachtung wird eine strukturierte Aufgabe.
Verknüpft Aufgaben, Teilaufgaben, Objekte, Werkzeuge, Entscheidungen, Bewegungen und Kontakte mit Erfolgskriterien, Fehlern und Wiederanlaufpfaden.
Aufgaben & Abhängigkeiten
Objekte, Werkzeuge & Kontakt
Entscheidung → Erfolg / Wiederanlauf
Ergebnis: ein prüfbares Arbeitsmodell und eine Grundlage für Trainingsdaten.
02 / Wiederverwendbare Intelligenz
Skill Core + Robot Adapters
Die Aufgabe bleibt. Die Maschine kann wechseln.
Der Skill Core hält Aufgabenlogik, gelernte Policies und gemeinsame Schnittstellen. Robot Adapters verbinden sie mit Kinematik, Sensorik, Werkzeugen und Steuerung der jeweiligen Plattform.
Skill Core
Roboter A · AdapterRoboter B · Adapter
Ergebnis: wiederverwendbarer Kern plus konfigurierte Roboterschnittstelle. Jede Übertragung braucht eigene Anpassung und Validierung.
03 / Nachweisregister
Skill Passport
Keine Freigabe ohne dokumentierte Grenzen.
Der versionierte Skill Passport verknüpft eine Skill-Version mit ihrer geprüften Roboter-, Sensor- und Umgebungskonfiguration.
Version & Konfiguration
Testprotokoll, Umfang & Ergebnisse
Sicherheitsrahmen, Grenzen & Wiederanlauf
Ergebnis: ein technischer Freigabenachweis. Kein unabhängiges Sicherheitszertifikat.
FreigabepunktNur geprüfte Versionen gehen in GappAI Workforce.
Betriebsdaten und menschliche Korrekturen fließen zweckgebunden zurück. Neue Versionen durchlaufen erneut die Validierung; kein ungeprüftes Lernen im laufenden Betrieb.
Die Darstellung definiert die Zielarchitektur, nicht einen bereits validierten Software-Stack oder universelle Roboterkompatibilität. Simulation ergänzt die vier Erfassungsquellen; reale Tests bleiben erforderlich.
Erfassen, wie Fachkräfte wahrnehmen, entscheiden und handeln.
Aufgabenbezogene Seh-, Bewegungs-, Ablauf- und Interaktionsdaten bilden die Grundlage für messbares Roboterlernen.
SehenBewegungKraftAblauf
03 / Fähigkeitspaket
Eine Fähigkeit ist ein geregeltes Einsatzpaket.
Eine nützliche Roboterfähigkeit ist mehr als eine Modelldatei. Sie verbindet gelerntes Verhalten mit Hardwareanforderungen, Betriebsgrenzen, Evaluationsnachweisen und den Bestandteilen für eine sichere Anpassung.
01
Wahrnehmungsmodell
Aufgabenbezogenes Sehen, Tiefe, Berührung und Kontextverständnis.
02
Handlungspolitik
Manipulations-, Bewegungs- und Steuerungsverhalten für den definierten Prozess.
03
Roboterprofil
Unterstützte Ausführungen, Nutzlast, Reichweite, Freiheitsgrade und Rechenleistung.
04
Sensorprofil
Erforderliche Kameras, Kraft-, Berührungs- und Kalibrierungssysteme.
05
Werkzeugkonfiguration
Endeffektoren, Vorrichtungen, Aufgabenwerkzeuge und physische Schnittstellen.
06
Sicherheit & Wiederanlauf
Betriebsgrenzen, Stopp- und Wiederanlaufverhalten, menschliche Eskalation und Ausschlüsse.
07
Evaluationsprotokoll
Erfüllungs-, Zuverlässigkeits-, Zykluszeit-, Eingriffs- und Sicherheitskriterien.
08
Anpassungsebene
Roboter- und umgebungsspezifische Parameter und Integrationslogik.
09
Einsatzbausteine
Simulation, Testszenarien, Integrationshinweise, Monitoring-Schnittstellen und Supportverfahren.
10
Versionsnachweis
Validierte Bedingungen, Grenzen, Änderungen und unterstützte Konfigurationen.
04 / Nachweisstufen
Fähigkeitsaussagen brauchen einen Reifegrad.
Jede Stufe zeigt, wo eine Fähigkeit geprüft wurde und welches Engineering noch erforderlich sein kann. Eine Fähigkeit steigt nicht durch Formulierungen auf, sondern durch Nachweise.
Stufe 01
Research Skill
Unter Forschungs-, Simulations- oder Laborbedingungen bewertet. Nicht als feldbereit dargestellt.
Stufe 02
Pilot-Validated Skill
In einer begrenzten kundenrelevanten Umgebung anhand vereinbarter Kriterien bewertet.
Stufe 03
Deployment-Validated Skill
Im realen Betrieb innerhalb dokumentierter Bedingungen und Grenzen nachgewiesen.
Stufe 04
Multi-Platform Skill
Auf mehr als einer unterstützten Roboterplattform oder Ausführung validiert.
05 / Anpassungsarchitektur
Eine Kernfähigkeit. Vier Anpassungsebenen.
Wiederverwendbarkeit bedeutet nicht überall identisches Verhalten. Die Kernfähigkeit wird für jeden Einsatz mit Roboter-, Umgebungs-, Sicherheits- und Betriebsebenen verbunden.
HardwarebewusstRoboter unterscheiden sich in Kinematik, Nutzlast, Sensorik und Steuerung.
UmgebungsbewusstLicht, Materialien, Layout, Menschen und Betriebsregeln verändern den Einsatz.
NachweisgebundenEin Validierungsergebnis gilt nur für dokumentierte Konfigurationen und Bedingungen.
06 / Beispielhafte Bibliotheks-Roadmap
Fähigkeiten für reale Arbeit. Keine fiktive Verfügbarkeit.
Die folgenden Einträge zeigen Aufgabenklassen, die GappAI durch bezahlte Pilotprojekte und Partnerschaften entwickeln will. Sie sind Produktrichtungen und keine Behauptung aktuell lizenzierter oder einsatzvalidierter Produkte.
Erste Entwicklungsfamilie: Industrial Kitting & Machine Tending. Industrielle Teilebereitstellung und Maschinenbeschickung bilden den begrenzten Einstieg. Weitere Einträge sind spätere Forschungsrichtungen, keine parallelen Markteinführungen.
Erster Fokus / In Entwicklung
Industrial Kitting Skill
Teile identifizieren, greifen, zuordnen und bereitstellen; Vollständigkeit und Qualität des Kits prüfen.
Ziel: Validierung in der Testzelle, dann begrenzter PilotErster Fokus / In Entwicklung
Machine Tending Skill
Teile zuführen und entnehmen, Maschinenfreigaben beachten und Fehlpositionierungen innerhalb vereinbarter Grenzen behandeln.
Ziel: Validierung in der Testzelle, dann begrenzter PilotKommune / Beispiel
Municipal Surface Cleaning Skill
Oberflächenwahrnehmung, Werkzeugsteuerung, Hinderniserkennung und wiederholbare Reinigungsabdeckung.
Zielnachweis: PilotvalidierungHospitality / Beispiel
Hospitality Linen Handling Skill
Wahrnehmung verformbarer Objekte, Greifen, Falten, Platzieren und Qualitätsprüfung.
Zielnachweis: Forschung bis PilotInfrastruktur / Beispiel
Traffic Infrastructure Maintenance Skill
Komponentenerkennung, sichere Werkzeugnutzung, Inspektion und strukturierte Wartungsverfahren.
Zielnachweis: Forschung bis PilotImmobilien / Beispiel
Property Inspection Skill
Routinemäßige Sichtprüfungen, Ausnahmeerfassung, Navigation und strukturierte Berichte.
Zielnachweis: ForschungZuhause / Langfristig
Household Object Organization Skill
Objekthandhabung in offenen Umgebungen, Platzierung, Routine-Lernen und menschenbewusster Betrieb.
Technologie kann skalieren, ohne vertrauliche Kundenarbeit als frei verfügbaren Trainingsbestand zu behandeln. Die Architektur trennt Kundendaten, kundenspezifische Anpassungen und wiederverwendbare Plattformtechnologie.
Kunden-Rohdaten
Unter Kundenkontrolle; Zugriff, Aufbewahrung und Nutzung werden vereinbart.
Kundenspezifische Anpassung
Eigentum und Nutzungsrechte an kundenspezifischen Adaptern werden vertraglich geregelt.
Wiederverwendbare GappAI-Technologie
Work-Graph-Framework, Skill Core, allgemeine Adapter-Schnittstellen sowie Evaluations- und Sicherheitsframeworks sind als GappAI-IP vorgesehen; Rechte Dritter bleiben gewahrt.
Kundenübergreifendes Lernen
Nur mit ausdrücklichem Opt-in und geeigneten, freigegebenen abgeleiteten Daten. Kein automatischer zentraler Rohdatenpool.
GappAI Capture → GappAI Skills
Ihr nächster Durchbruch steckt bereits in Ihrem Unternehmen.
Urteilsvermögen, Abläufe und Praxiswissen erfahrener Menschen bilden einen Ausgangspunkt für Roboterlernen. Finden wir das Wissen, das wir erfassen sollten – und die Aufgabe, für die sich Entwicklung lohnt.
KI-generierte Konzeptillustration · Kein realer Kundeneinsatz
AI & Robotics EngineeringGappAI GmbH · Berlin
07 / Geschäftsmodell
Eine neue Fähigkeit entwickeln. Oder eine validierte lizenzieren und anpassen.
Kunden kaufen keine ungestützte allgemeine Fähigkeit. Jede kommerzielle Nutzung ist an eine dokumentierte Version, Roboterkonfiguration, Umgebung, Sicherheitsrahmen und einen Validierungsstand gebunden.
Weg 01
Neue Fähigkeitsentwicklung
Ein bezahltes Pilotprojekt verbindet Prozessanalyse, Demonstrationen, Daten, Engineering und kontrollierte Validierung zur ersten nachweisgebundenen Fähigkeit.
Weg 02
Bibliothekslizenz
Eine kompatible Fähigkeit wird lizenziert, an den Roboter angepasst, auf die Umgebung kalibriert und vor dem Einsatz für die Kundenbedingungen erneut validiert.
Weg 03
Versionierter Betrieb
Monitoring, freigegebenes Betriebsfeedback, Wiederanlaufnachweise und kontrollierte Releases unterstützen die Fähigkeit nach dem Einsatz und schaffen den Weg zur Wiederverwendung.
FähigkeitslizenzRoboteranpassungUmgebungskalibrierungEinsatz & IntegrationVersionierte UpdatesWiederanlauf, Support & Monitoring
Physical-AI-Pilotprojekt / Fähigkeitsentwicklung
Bringen Sie uns den Prozess, der wiederverwendbar werden soll.
Pilotangebot anfordern ↗︎Verfügbarkeit, Validierungsstatus und unterstützte Konfigurationen werden für jede Anfrage geprüft. Keine beispielhafte Fähigkeit auf dieser Seite wird als einsatzbereit angeboten, sofern GappAI dies nicht ausdrücklich schriftlich bestätigt.